
Ronioci znaju koliko kretanje pod vodom može biti zahtjevno, čak i opušteno ronjenje podrazumijeva svladavanje otpora vode, održavanje plovnosti i kontrolu pokreta perajama.
Svima nam je jasno da, što se ronilac više napreže, to će vjerojatno potrošiti više plina za disanje. Jedno od rješenja je korištenje podvodnog skutera (DPV-a), no istraživači u Kini odabrali su integriraniji pristup razvojem nosivih robotskih egzoskeleta. Cilj je smanjiti napor, čime bi se ronioci mogli kretati pod vodom učinkovitije i bolje iskoristiti svoje zalihe plina.
Istraživački tim pri Institutu za napredne tehnologije u Shenzhenu (SIAT) koji djeluje u sklopu Kineske akademije znanosti (CAS) razvio je dva sustava osmišljena kao pomoć pri kretanju pod vodom. Njihov najnoviji rad predstavljen je u nedavnom priopćenju CAS-a te u znanstvenom pregledu objavljenom u časopisu *Science Robotics*.
Dva uređaja, nazvana PEAKED i KAED, nude različite pristupe istom izazovu: pomažu roniocima da učinkovitije pokreću noge, a pritom im ne oduzimaju kontrolu nad pokretima.
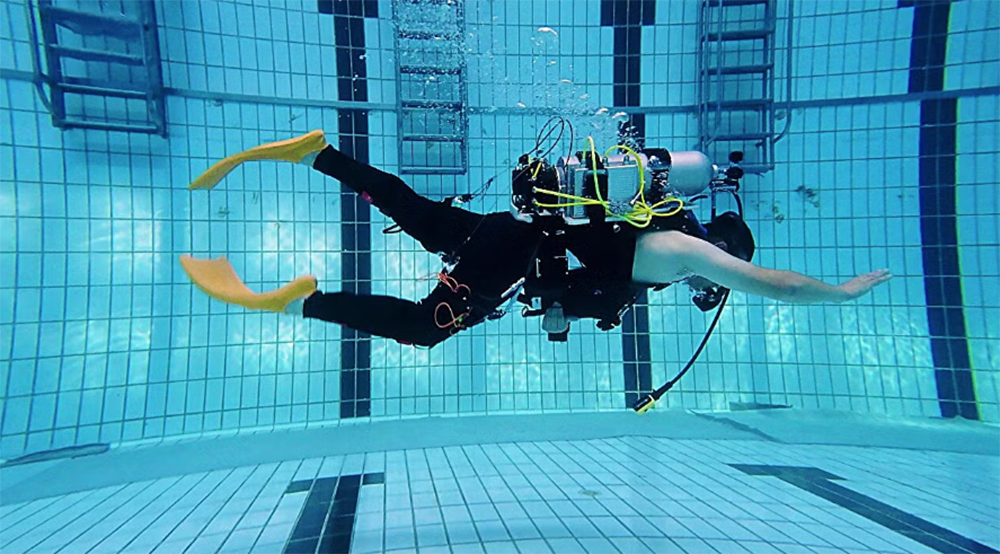
Napredniji od ova dva sustava jest PEAKED (*Performance-Enhancing Assistive Kicking Exosuit for Diving* – egzoskeletno odijelo za ronjenje koje poboljšava učinkovitost pokreta nogu). Umjesto uobičajenog krutog okvira, ovaj sustav koristi fleksibilnu robotsku strukturu koja se nosi oko bokova i nogu. Kako ronilac pomiče noge naprijed-natrag, sustav pomaže smanjiti potreban mišićni napor. Sustav je testiran tijekom uobičajenih podvodnih pokreta. U eksperimentima su istraživači zabilježili smanjenje minutnog volumena disanja (količine plina udahnutog i izdahnutog tijekom određenog vremena) za 29,77 % pri izvođenju naizmjeničnih udaraca nogama (*flutter kick*), 25,7 % pri izvođenju udaraca poput žabe (*frog kick*) te 18,35 % pri hodanju pod vodom. Učinkovitije ronjenje moglo bi značiti manji umor tijekom duljih zarona i potencijalno manju potrošnju plina, iako to također ovisi o dubini, fizičkom naporu, načinu disanja, opremi, uvjetima u vodi i individualnim fiziološkim karakteristikama ronioca.
Dok je PEAKED fleksibilnija opcija, KAED je kruti podvodni egzoskelet osmišljen kako bi pružio mehaničku potporu pokretima nogu ronioca. Oba sustava namijenjena su sinkronizaciji svoje pomoći s prirodnim pokretima ronioca. Oprema koja reagira presporo ili radi protiv tih pokreta mogla bi biti neugodna i ometati ronjenje perajama.
Najnovije istraživanje opisuje razvoj predviđanja pokreta omogućujući sustavima da prepoznaju promjene u učestalosti udaraca i prilagode svoju pomoć u skladu s tim, s ciljem da se tehnologija osjeća kao produžetak vlastitih pokreta ronioca, a ne kao vanjski pogonski sustav. Za one koji istražuju podvodne grebene, olupine ili veća podvodna nalazišta, učinkovitije kretanje bez umora je privlačan koncept, posebno kad rone u jačim morskim strujama ili nose dodatnu opremu. Ovi sustavi mogli bi se primijeniti i za podvodne fotografe koji ponekad trebaju održavati određeni položaj ili praviti spore, kontrolirane pokrete pokušavajući smanjiti podizanje sedimenta s morskog dna. Dugoročno gledano, nosiva pomoć mogla bi pomoći ljudima kojima je konvencionalno ronjenje perajama fizički zahtjevno. Međutim, tehnologija još nije utvrđena kao prikladna za ronioce s određenim fizičkim ograničenjima.
Prije nego što istraživački sustavi postanu komercijalno dostupni ostaje nekoliko izazova, uključujući potrebu da egzoskelet pouzdano radi pod tlakom, izdrži dugotrajno uranjanje i sigurno se integrira s postojećim kompenzatorima plovnosti, ronilačkim bocama, utezima i perajama. Ronilac također mora moći brzo ukloniti uređaj ako ne radi ispravno ili postane prepreka. Sustavi uključuju specijalizirane vodootporne motore, baterije, senzore i upravljačku elektroniku pa će vjerojatno biti skupi, barem u početku.